


Сверхмощный-пневматический манипулятор
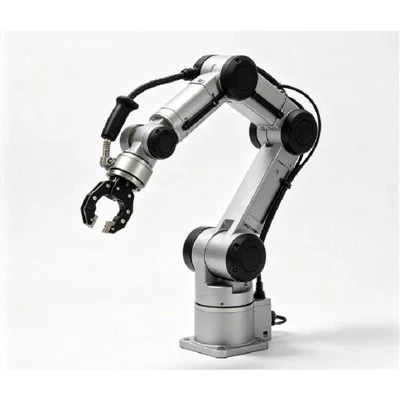
Пневматический манипулятор для тяжелых условий-Duty Rigid-Arm — это эргономичное решение для перемещения материалов в условиях невесомости, предназначенное для подъема, вращения, наклона и точного позиционирования тяжелых, громоздких или смещенных-заготовок с минимальными усилиями оператора.
В отличие от стандартных подъемников или тросовых подъемных устройств, которые выполняют только простой вертикальный подъем, этот манипулятор с жесткой-рукой обеспечивает полное механическое управление. Оно позволяет операторам плавно и безопасно манипулировать сложными компонентами в трехмерном рабочем пространстве.
Технические характеристики
|
Категория параметра |
Стандартный ассортимент/технические опции |
|
Структурное проектирование |
Шарнирный рычаг повышенной-жесткости с двойными-шарнирными подшипниками |
|
Операционная среда |
Чистый, сухой сжатый воздух (от 5,0 до 7,0 бар) |
|
Диапазон грузоподъемности |
По индивидуальному заказу (общая подвешенная масса от 50 кг до 500+ кг) |
|
Рабочий радиус |
От 1500 мм до 3500 мм (настраивается в зависимости от требований к вылету) |
|
Вертикальный подъемный ход |
от 800 мм до 2200 мм |
|
Первичное движение |
Пневматический вертикальный подъемник; горизонтальное шарнирное соединение-под управлением оператора |
|
Вторичное движение |
Ручное или пневматическое вращение/наклон на 90 градусов/180 градусов/360 градусов |
Ключевые преимущества
Пневматическая балансировка с нулевой-гравитацией
Логика автоматической-балансировки нагрузки постоянно отслеживает изменения веса и регулирует давление в баллонах в режиме реального времени, снижая физическую нагрузку на человека и повышая производительность рабочей станции.
Жесткая конструкция для сопротивления крутящему моменту
Сверхмощный шарнирный рычаг-поглощает динамические моменты и силы смещения, позволяя безопасно манипулировать асимметричными компонентами без наклона и раскачивания.
Пользовательские конечные эффекторы
Разработан для точного соответствия геометрии вашей заготовки с использованием механического зажима, вакуумного присоса, магнитных захватов или гибридных удерживающих механизмов.
Гибкая интеграция макета
Разработан для полной интеграции в существующие планировки с помощью напольных-колонн, подвесных конструкций или подвижных направляющих.
Промышленные приложения
Загрузка и разгрузка станков с ЧПУ:Точная передача тяжелых отливок, корпусов двигателей, валов и штампов в патроны станков или приспособления.
Обращение с литейным производством и тяжелым литьем:Обработка, токарная обработка и очистка неровных чугунных и стальных отливок со смещенными-центральными нагрузками.
Автомобильная сборка:Размещение блоков двигателя, картеров трансмиссии, панелей кузова и узлов-на сборочных линиях.
Загрузка сварочной рабочей станции:Представляем тяжелые сварные конструкции и стальные рамы с оптимальными рабочими углами и высотой.
Производство тяжелого оборудования:Сборка больших гидравлических насосов, редукторов, крышек и промышленной арматуры.
Операционная последовательность
Подход:Оператор свободно перемещает руку к месту заготовки.
Привлекать:Концевой эффектор зажимает, пылесосит или магнитно фиксирует заготовку.
Автоматический-баланс:Пневматическая схема определяет нагрузку и автоматически балансирует точный вес.
Гид:Оператор плавно перемещает полезную нагрузку по осям X, Y и Z с минимальными усилиями.
Позиция и поворот:Компонент повернут или наклонен в точной ориентации сборки.
Выгрузить и выпустить:Система обнаруживает сигналы безопасности приземления или стыковки, прежде чем отпустить захват.
Захваты для конкретных приложений-
Механические зажимы
Лучше всего подходит для: отливок, валов, обработанных блоков, корпусов машин и конструктивных узлов.
Механизм: пневматические захваты, самостопорящиеся-штифты, внутренние/внешние расширительные приспособления.
Вакуумные захваты
Подходит для: листового металла, плоских пластин, стеклянных панелей, гладких корпусов и цветных-металлических материалов.
Механизм: много-присосочные рамы с безопасными вакуумными резервуарами и датчиками давления.
Магнитные захваты
Лучше всего подходит для: пластин из черной стали, поковок, тяжелых деталей,-вырезанных лазером, и конструкционной стали.
Механизм: постоянные-электромагниты или пневматические блоки с постоянными магнитами.
Индивидуальные гибридные светильники
Подходит для: неправильных форм с асимметричными центрами тяжести, требующих много-вращений.
Механизм: комбинированный зажим, моторизованный/пневматический наклон и специальные контактные площадки (полиуретан, латунь или нейлон для защиты поверхностей).
Интегрированные системы безопасности
Защита от-потерь воздуха:Встроенные обратные клапаны и предохранительные резервуары предотвращают внезапное падение рычага или случайное высвобождение заготовки при потере воздуха в установке.
Блокировка неправильной эксплуатации:Предотвращает разжима захвата, пока груз подвешен в-воздухе. Выпуск разрешен только в том случае, если деталь полностью поддерживается.
Мониторинг давления и сигнализация о низком-давлении:Аудиовизуальные-индикаторы сигнализируют оператору, если давление в системе падает ниже критических рабочих порогов.
Резервуар буферного воздуха безопасности:Поддерживает сбалансированную подачу воздуха во время кратковременных колебаний давления, позволяя оператору безопасно опускать груз.
Матрица предварительной-проверки установки
Прежде чем завершить настройку оборудования, подтвердите следующие условия на месте:
Глубина бетонирования пола и несущая-несущая способность (для монтажа на колонне)
Грузоподъемность и высота подвесной стальной конструкции
Общий требуемый горизонтальный рабочий радиус и диапазон вертикального хода
Давление и расход сжатого воздуха главной установки
Свободное пространство для оператора и зоны безопасности вокруг машины
Часто задаваемые вопросы
горячая этикетка : сверхмощный пневматический манипулятор-, Китай-производитель сверхмощного пневматического манипулятора, завод, литой манипулятор, зажимной установленный манипулятор, Гандри-манипулятор, Манипулятор с высокой надёжностью, манипулятор для рисования, манипулятор текстиля индустрии
Предыдущая статья
Пневматический манипулятор для погрузочно-разгрузочных работСледующая статья
Пневматический манипулятор для облегчения сборкиВам также может понравиться



Отправить запрос