


Рука-манипулятор
Почему стоит выбрать HEBEI EMET MACHINERY & TECHNOLOGY CO., LTD?
Наша компания является предприятием по производству механического оборудования, ранее являвшимся заводом по производству подъемного оборудования, основанным в 2005 году. Расположенная в районе Цинъюань города Баодин провинции Хэбэй, Китай, известного как родина подъемного оборудования, занимая площадь 3200 квадратных метров, с передовым производственным оборудованием и комплексной системой управления качеством, мы стремимся предоставлять клиентам высококачественные услуги по производству механического оборудования.
Профессиональная техническая команда
У нас есть высококвалифицированная команда с сильной технической мощью и более 100 опытных сотрудников. Мы настаиваем на постоянных инновациях и имеем ряд независимо разработанных прецизионных производственных технологий и оборудования.
Широкий ассортимент продукции
Наша продукция охватывает различное механическое оборудование, такое как устройства защиты от падений, электронные весы, манипуляторы и т. д. В то же время мы также можем изготовить продукцию по индивидуальному заказу в соответствии с потребностями заказчика.
Гарантия качества
Мы строго следуем требованиям системы менеджмента качества ISO9001 при производстве, и вся продукция прошла сертификацию CE, имея высокую долю рынка. В то же время мы также имеем передовые производственные линии, чтобы предоставлять клиентам высококачественное механическое оборудование.
Професиональные услуги
Мы предоставляем превосходное послепродажное обслуживание, отслеживаем использование и даем положительные отзывы. Мы быстро ответим в течение 24 часов и предоставим клиентам решения.





Что такое рука-манипулятор?
Пневматический манипулятор — это оборудование, экономящее труд, используемое для перемещения и установки материалов. Он использует принцип баланса механических и пневматических клапанов, позволяя оператору толкать и тянуть тяжелый предмет соответственно, обеспечивая сбалансированное движение и позиционирование в пространстве. Когда тяжелый предмет образует плавающее состояние во время подъема или опускания, распределительный клапан обеспечивает нулевое рабочее усилие, но рабочее усилие зависит от веса заготовки.
Пневматический манипулятор в основном выполняет такие действия, как захват, повторная загрузка, переворачивание, сборка, подъем и стыковка заготовок. Его можно быстро позиционировать и часто эксплуатировать, что делает его идеальным подъемным оборудованием.

Характеристики манипулятора
Работа без гравитации
Весь процесс имеет плавающую функцию, и машина способна работать без гравитации.
Функции защиты
- Защита от отключения подачи газа, гарантирующая, что заготовка не упадет при внезапном отключении;
- Защита от неправильной эксплуатации: если посадка не обнаружена, заготовка не может быть освобождена;
- Предупреждающая защита, которая может отслеживать рабочую нагрузку в режиме реального времени и снижать риски;
Бесступенчатая трансмиссия (CVT)
Он может автоматически регулировать оптимальное передаточное отношение в соответствии с различными условиями работы, тем самым повышая производительность и снижая шум и вибрацию.
Большой резервуар для хранения воздуха
Оснащенный резервуаром для хранения воздуха, он может нормально работать в течение десяти минут после отключения машины.
Основные части манипулятора
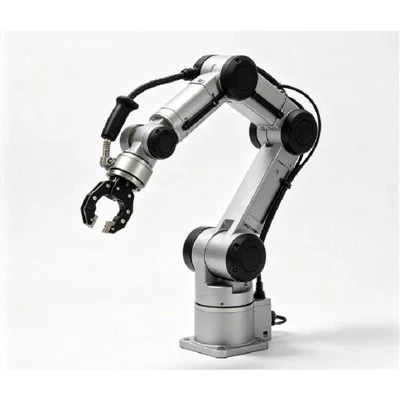
1. Хост-манипулятор: основное устройство, позволяющее материалам (или заготовкам) достигать трехмерного движения в воздухе.
2. Захватное приспособление: устройство, позволяющее захватывать материал (или заготовку) и отвечающее соответствующим требованиям пользователей к обработке и сборке.
3. Исполнительная часть: Пневматические компоненты, гидравлические устройства или двигатели.
4. Система управления воздушным путем: система управления, которая достигает состояния движения всего устройства узла руки манипулятора и захватного приспособления,
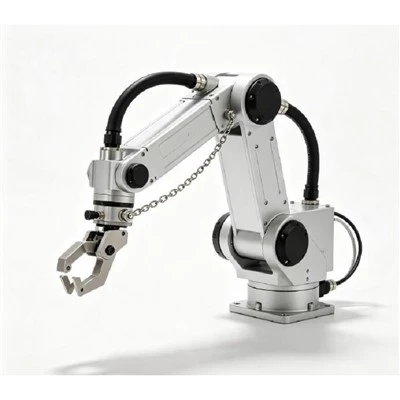
Жесткая рука манипулятора
Жесткая рука манипулятора серии MA способна поднимать заготовки различной формы. Оборудование может быть закреплено на земле, подвешено и зафиксировано, или перемещаться по направляющим.
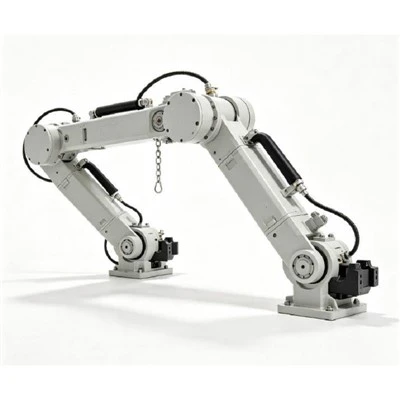
Рука-манипулятор с тросовым приводом
Манипулятор с тросовым приводом используется в сочетании с жесткостью складной руки и гибкостью жесткой руки манипулятора. Стальной трос следует за роботизированной рукой и использует пневматическую балансировочную подвеску для натяжения стального троса для подъема заготовки. Это позволяет ему иметь меньшее рабочее усилие, более высокую рабочую скорость и достичь цели «плавания» в диапазоне перемещения.
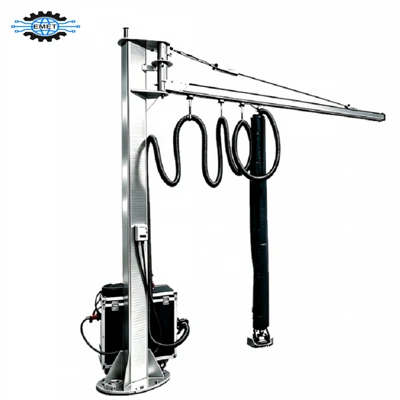
Консольный кран на колонне
Этот тип стрелового крана может быть закреплен на земле и состоит из колонны, консоли, электрической тали и системы управления. Колонны обычно состоят из стальных конструкций с достаточной устойчивостью и несущей способностью. Консоль представляет собой поперечную балку, соединенную с колонной, используемую для переноски электрических талей и крюков. Электротали могут быть ручными или электрическими, используемыми для подъема и подвешивания материалов. Система управления используется для управления работой стрелового крана и движением электрической тали.
Настенный консольный кран
Настенные консольные краны обычно изготавливаются из стальной конструкции и могут быть установлены на стене с достаточной устойчивостью и грузоподъемностью. Это новый тип подъемной машины для материалов, разработанный на основе консольного крана, установленного на колонне. Ходовая часть машины устанавливается на цементных колоннах или несущих балках здания завода. Круговое движение вокруг цементной колонны, в то время как пневматическая таль также может выполнять боковое движение вдоль выбранной консоли и вертикальный подъем.
Переносной шарнирно-сочлененный стреловой кран
Переносной шарнирный стреловой кран оснащен колесами, которые не только обладают характеристиками стрелового крана колонного типа, но и позволяют гибко перемещаться и заменять подъемные станции, что делает его более адаптивным. Это необходимая отдельная аварийная подъемная машина для эффективных автоматических производственных линий.
Складной стреловой кран
Кран Folding Jib обладает характеристиками новой структуры, гибкого расширения и изгиба, простоты эксплуатации, высокой эффективности и энергосбережения. Его можно использовать с пневматическим балансировочным краном, используя изгибающее и вращательное движение траверсы, чтобы избегать попадания предметов в контролируемую рабочую зону и максимально увеличивать рабочую зону.
Преимущества манипулятора

Простое и быстрое управление
Он может следовать за тяговым усилием оператора для выполнения таких действий, как подъем, толкание, прокатка, наклон и т. д. заготовки, легко транспортировать заготовку и помогать в сборке заготовки. Такая конструкция делает рабочий процесс простым и быстрым, значительно повышая эффективность работы.

Точное позиционирование
В состоянии невесомости рука манипулятора может обеспечить точное позиционирование случайных перемещений при стыковке изделий, что особенно важно для промышленных производственных процессов, требующих точного управления.

Подвеска без удара и силы отскока:
Во время сборки изделия манипулятор может обеспечить гибкую стыковку, избегая ударов и отскоков, характерных для обычных подъемных машин во время работы, тем самым обеспечивая безопасность изделия и операторов.

безопасность и надежность
В манипуляторе используется пневматическая система управления, состоящая из импортных высококачественных пневматических компонентов, которая оснащена предохранительными механизмами, такими как защита от случайного прерывания подачи воздуха, защита от неправильной эксплуатации, сигнализация низкого давления, предохранительный тормоз-бабочка, буферный воздушный резервуар и т. д., для максимальной защиты эксплуатации и безопасности заготовки.
Применение манипулятора
EMET предоставляет решения для подъема и транспортировки


Как выбрать руку-манипулятор
Выбирать роботизированную руку с жестким манипулятором необходимо в следующих ситуациях:
при возникновении крутящего момента невозможно использовать пневматическую балансировочную лебедку или роботизированную руку с мягким тросом;
Центр тяжести заготовки находится вдали от точки подвеса рычага, или заготовку необходимо перевернуть или наклонить;
Высота здания фабрики ограничена.
Рука-манипулятор с тросовым приводом
Благодаря двойным сочленениям руки манипулятора с тросом для достижения горизонтального перемещения и рабочему радиусу до 3000 мм, он имеет более гибкую работу и более высокую скорость, чем пневматические балансировочные краны. Подходит для ситуаций, когда заготовка легкая, но цикл обработки очень быстрый. Из-за использования стальных тросов для подъема роботизированной руки с мягким тросом центр тяжести заготовки должен быть расположен непосредственно под стальным тросом.
Консольный кран на колонне
Он оснащен надежными пневматическими подъемниками или пневматическими балансировочными кранами, особенно подходящими для коротких расстояний, частого использования и интенсивных подъемных операций. Он обладает характеристиками высокой эффективности, энергосбережения, экономии проблем, небольшой занимаемой площади, простоты эксплуатации и обслуживания и т. д.
Настенная консолькран
Главное преимущество настенного консольного крана заключается в том, что его можно устанавливать на стенах, он не занимает площадь пола и может обеспечить большее рабочее пространство. Он подходит для случаев, когда требуется экономия пространства и большее рабочее пространство, например, в заводских цехах, на складах и т. д.
Переносной шарнирно-сочлененный консольный кран
Главным преимуществом мобильного шарнирно-сочлененного крана является его гибкость, которая позволяет ему перемещаться между различными рабочими зонами по мере необходимости. Он подходит для ситуаций, требующих частой смены рабочих мест, таких как строительные площадки, погрузочно-разгрузочные площадки и т. д.
Складной стреловой кран
Подходит для производственных или сервисных ситуаций в таких отраслях, как машиностроение, железнодорожная, химическая и легкая промышленность. Особенно на производственных линиях с плотным оборудованием, подъемом на короткие расстояния и частыми операциями применение этого продукта может повысить эффективность производства.
Регулярная уборка:Регулярная очистка является ключом к поддержанию работоспособности вашей роботизированной руки. Используйте чистую тряпку и подходящее моющее средство для протирания внешних поверхностей роботизированной руки, чтобы удалить пыль, грязь и масло. В то же время убедитесь, что чистящее средство не оказывает коррозионного воздействия на компоненты руки.
Смазка и техническое обслуживание:Соединения и подвижные части роботизированной руки требуют регулярной смазки и обслуживания. Используйте соответствующее масло или смазку для смазки критических частей, чтобы уменьшить износ и трение. В то же время проверьте, не ослаблены ли крепежные элементы, и при необходимости затяните их. Убедитесь, что подвижные части роботизированной руки остаются гибкими и плавными.
Проверка датчиков и кабелей:Датчики и кабели роботизированной руки являются важной частью поддержания надлежащей работы. Периодически проверяйте, что датчик работает правильно, а кабель не изношен и не поврежден. При необходимости замените поврежденные кабели и убедитесь, что соединения надежны.
Обновление системы программирования и управления:С непрерывным развитием технологий, программирование и система управления роботизированной рукой также должны регулярно обновляться. Установите последние версии программного обеспечения и прошивки, чтобы обеспечить максимальную производительность и функциональность роботизированной руки.
Обучение и рабочие процедуры:Предоставьте операторам соответствующее обучение и рабочие процедуры, чтобы они понимали правильное использование роботизированной руки и безопасные рабочие характеристики. Правильная эксплуатация и техническое обслуживание могут максимально продлить срок службы роботизированной руки.
Принцип работы манипулятора
Пневматический манипулятор может автоматически определять, есть ли нагрузка на роботизированный манипулятор, обнаруживая присоску или концевое крепление роботизированного манипулятора и давление газа внутри балансировочного цилиндра, и автоматически регулировать давление воздуха внутри балансировочного цилиндра через пневматическую логическую схему управления для достижения автоматического баланса. Во время работы тяжелый объект кажется подвешенным в воздухе, что позволяет избежать столкновения во время стыковки продукта. В пределах рабочего диапазона манипулятора оператор может легко перемещать его вперед, назад, влево, вправо, вверх и вниз в любое положение, и оператор может легко им управлять. В то же время пневматический контур также имеет функции блокировки защиты, такие как предотвращение неправильной работы и защита от потери давления. Пневматический манипулятор не требует электронной системы управления, могут работать только источники сжатого воздуха и вакуума, что очень удобно.
Наши клиенты
Наши клиенты из различных отраслей промышленности по всему миру.


Полное руководство по часто задаваемым вопросам по манипулятору
В: Что такое рука-манипулятор?
В: Каково назначение руки-манипулятора?
В: Какие существуют типы манипуляторов?
В: Что такое роботизированная рука-манипулятор?
В: Что такое гидравлический манипулятор?
В: Что такое пневматический манипулятор?
В: Что такое электрическая рука-манипулятор?
В: Каковы компоненты руки-манипулятора?
В: Каков диапазон движения руки манипулятора?
В: Как работает рука-манипулятор?
В: Как запрограммировать руку-манипулятор?
В: Какие типы рабочих органов доступны для рук-манипуляторов?
В: Как работает система управления рукой манипулятора?
В: Какие типы систем управления доступны для манипуляторов?
В: Каковы преимущества использования руки-манипулятора?
В: Каковы ограничения использования руки-манипулятора?
В: Для каких целей подходят манипуляторы?
В: Какие меры предосторожности следует соблюдать при использовании манипулятора?
В: Какие факторы следует учитывать при выборе руки-манипулятора?
В: Как установить руку-манипулятор?