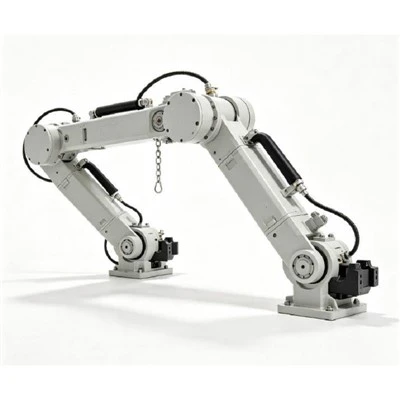
Определение веса 4-осевого робота-манипулятора имеет решающее значение для различных аспектов, включая планирование установки, соображения безопасности и общую совместимость системы. Как поставщик 4-осевых роботов-манипуляторов, мы ежедневно имеем дело с этими элементами и понимаем их значение.
Факторы, влияющие на вес 4-осевого робота-манипулятора
На вес 4-осевого робота-манипулятора влияет множество факторов. Одним из главных факторов являются материалы, использованные при его изготовлении. Руки роботов часто изготавливаются из высокопрочных материалов, таких как сталь, алюминий или их комбинация. Сталь известна своей высокой прочностью и долговечностью, что может привести к увеличению веса руки робота. С другой стороны, алюминий легче, но при этом обеспечивает достаточную прочность для многих применений.
Размер руки робота также играет важную роль. Роботы большего размера, с большей досягаемостью и большей грузоподъемностью, как правило, тяжелее. Это связано с тем, что им требуется больше материала для поддержания структурной целостности, особенно если они предназначены для работы с тяжелыми предметами. Например, 4-осевой робот-манипулятор с большим радиусом действия, предназначенный для крупномасштабного промышленного применения, вероятно, будет тяжелее по сравнению с меньшим и более компактным манипулятором, используемым для легких задач.
Тип двигателей и приводов, установленных в манипуляторе робота, может влиять на его вес. Мощные двигатели, способные развивать высокий крутящий момент, часто имеют большую массу. Кроме того, более сложные системы управления и датчики, необходимые для точного перемещения и работы, увеличивают общий вес манипулятора робота.
Диапазоны среднего веса
Основываясь на нашем опыте поставщика 4-осевого робота-манипулятора, вес 4-осевого робота-манипулятора малого и среднего размера обычно колеблется от 20 до 100 килограммов. Эти рычаги обычно используются в таких приложениях, как операции захвата и размещения мелких деталей, легкие задачи сборки и некоторые процессы контроля.
Для 4-осевых манипуляторов среднего и большого размера вес может варьироваться от 100 до 500 килограммов. Они предназначены для более тяжелых грузов и большего радиуса действия и подходят для таких применений, как укладка на поддоны, обслуживание машин в тяжелых условиях производства и погрузочно-разгрузочные работы в крупных промышленных условиях.
Важно отметить, что это лишь общие диапазоны, а фактический вес может значительно варьироваться в зависимости от конкретной конструкции, функций и предполагаемого использования манипулятора робота.
Важность знания веса
Понимание веса 4-осевого робота-манипулятора важно с точки зрения проектирования и безопасности. В процессе установки пол или монтажная поверхность должны выдерживать вес манипулятора робота. Неправильная поддержка может привести к разрушению конструкции, что подвергнет опасности не только оборудование, но и находящихся поблизости операторов.
Что касается транспортировки, вес определяет тип требуемого способа доставки. Более тяжелым роботам-манипуляторам могут потребоваться специализированные грузовые услуги для обеспечения безопасной и надежной доставки. Кроме того, вес может влиять на энергопотребление манипулятора робота. Более тяжелая рука обычно требует большей мощности для перемещения, что со временем может повлиять на эксплуатационные расходы.
Сравнение с другими конфигурациями манипуляторов робота
По сравнению с3-осевые роботизированные манипуляторы4-осные роботы-манипуляторы обычно имеют дополнительную ось вращения, что может увеличить их вес. Эта дополнительная степень свободы позволяет выполнять более сложные движения и более широкий спектр применения. Однако это также означает больше компонентов и потенциально большую массу.


С другой стороны,6-осевые сварочные роботыобычно тяжелее, чем 4-осные роботы-манипуляторы. Дополнительные оси движения в 6-осевых роботах требуют большего количества двигателей, приводов и структурных опор, что приводит к увеличению общего веса. Но эти 6-осевые роботы также способны выполнять очень сложные задачи, например, с высокой точностью сваривать изделия сложной геометрии.
Применение и соображения по весу
Различные приложения предъявляют особые требования к весу манипулятора робота. Например, в чистых помещениях, где пространство часто ограничено и могут применяться строгие ограничения по весу, предпочтительным является легкий 4-осевой робот-манипулятор. Эти легкие рычаги можно легко интегрировать в чистую комнату, не перегружая структурные компоненты.
В автомобилестроении, где необходимо обрабатывать тяжелые детали, необходим более тяжелый 4-осевой робот-манипулятор с высокой грузоподъемностью. Вес руки сбалансирован с ее способностью точно поднимать и манипулировать крупными автомобильными компонентами.
Наши предложения продуктов
Как поставщик 4-осевых роботов-манипуляторов, мы предлагаем широкий ассортимент продукции для удовлетворения различных потребностей клиентов. НашМини-промышленный робот-манипуляторЭто легкий вариант, идеально подходящий для небольших операций и образовательных целей. Он имеет относительно небольшой вес, что позволяет легко устанавливать и эксплуатировать его в ограниченном пространстве.
Наш4-осевой робот для выбора и размещенияпредназначен для высокоскоростных задач по сбору и размещению. Он обеспечивает баланс между весом и производительностью: его вес позволяет быстро перемещаться, сохраняя при этом способность выдерживать умеренные полезные нагрузки.
Свяжитесь с нами для получения дополнительной информации
Если вы заинтересованы в покупке 4-осевого манипулятора робота и у вас есть особые требования к весу для вашего применения, мы здесь, чтобы помочь. Наша команда экспертов может предоставить подробную информацию о весе, производительности и пригодности нашей продукции для ваших нужд. Свяжитесь с нами, чтобы начать разговор о том, как наши 4-осевые роботы-манипуляторы могут улучшить ваши производственные или автоматизированные процессы.
Ссылки
- Робототехника: моделирование, планирование и управление Бруно Сицилиано, Лоренцо Скьявикко, Луиджи Виллани и Джузеппе Ориоло.
- Промышленная робототехника: технологии, программирование и приложения Питера Корка.