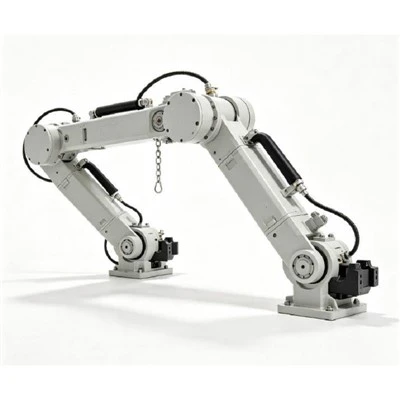
В динамичном мире промышленной автоматизации 6-осевые роботы-паллетизаторы изменили правила игры, произведя революцию в способах укладки и организации товаров. Меня, как ведущего поставщика 6-осевых роботов-паллетизаторов, часто спрашивают о том, как эти сложные машины взаимодействуют с системой управления. В этом блоге я углублюсь в тонкости этого общения, изучая задействованные технологии, протоколы и процессы.
Основа: понимание 6-осевого робота-паллетизатора
Прежде чем мы сможем обсудить коммуникацию, важно понять, что такое 6-осевой робот-укладчик паллет. Эти роботы оснащены шестью степенями свободы, что позволяет им выполнять сложные движения с высоким уровнем точности. Они предназначены для выполнения самых разных задач: от простых операций по паллетированию до более сложных процессов погрузочно-разгрузочных работ. Шесть осей дают роботу возможность двигаться в нескольких направлениях, вращать и позиционировать объекты с большой точностью.
Наш6-осевой робот-паллетизаторразработан для удовлетворения разнообразных потребностей современных отраслей промышленности. Он изготовлен из высококачественных компонентов и передового программного обеспечения, что обеспечивает надежную работу и длительный срок службы. Конструкция робота позволяет ему работать в ограниченном пространстве, что делает его пригодным для широкого спектра производственных и складских условий.
Каналы связи
Связь между 6-осевым роботом-укладчиком паллет и системой управления имеет решающее значение для его правильного функционирования. Доступно несколько каналов связи, каждый из которых имеет свои преимущества и ограничения.
Проводная связь
Проводная связь является одним из наиболее распространенных методов, используемых в промышленных условиях. Он обеспечивает стабильное и надежное соединение с минимальными помехами. Кабели Ethernet часто используются для установления высокоскоростного соединения между роботом и системой управления. Это позволяет быстро и эффективно передавать большие объемы данных.
Другим типом проводной связи является использование протоколов последовательной связи, таких как RS-232 или RS-485. Эти протоколы просты и экономичны, что делает их подходящими для приложений, где скорость не является основным вопросом. Последовательная связь часто используется для передачи основных управляющих сигналов и данных между роботом и системой управления.
Беспроводная связь
Беспроводная связь становится все более популярной в промышленной автоматизации, предлагая большую гибкость и мобильность. Wi-Fi и Bluetooth — две распространенные беспроводные технологии, используемые в 6-осевых роботах-укладчиках. Wi-Fi обеспечивает высокоскоростное соединение на относительно большой территории, позволяя роботу общаться с системой управления на расстоянии. Bluetooth, с другой стороны, больше подходит для связи на небольшом расстоянии, что делает его идеальным для приложений, в которых робот и устройство управления находятся в непосредственной близости.
Однако беспроводная связь также имеет свои проблемы. Он более восприимчив к помехам, а уровень сигнала может меняться в зависимости от окружающей среды. Чтобы преодолеть эти проблемы, используются усовершенствованные методы коррекции ошибок и усиления сигнала.
Протоколы связи
Помимо каналов связи используются специальные протоколы, обеспечивающие точную передачу данных в правильном формате.
Модбус
Modbus — это широко используемый протокол с открытым исходным кодом в промышленной автоматизации. Это позволяет легко обмениваться данными между устройствами, такими как 6-осевой робот-упаковщик и система управления. Modbus использует архитектуру «ведущий-подчиненный», где система управления выступает в роли ведущего, а робот — ведомого. Мастер отправляет запросы ведомому, а ведомый отвечает запрошенными данными.
Профибус
Profibus — еще один популярный протокол связи в промышленном секторе. Он известен своей высокой скоростью передачи данных и надежностью. Profibus может поддерживать как периодическую, так и ациклическую передачу данных, что делает его пригодным для различных приложений. Он использует систему с несколькими мастерами, в которой несколько устройств могут обмениваться данными в одной сети.


Ethernet/IP
Ethernet/IP — это промышленный протокол Ethernet, сочетающий в себе преимущества технологии Ethernet с простотой общего промышленного протокола (CIP). Он широко используется в современных системах промышленной автоматизации, включая 6-осевые роботы-паллетизаторы. Ethernet/IP обеспечивает простую интеграцию с другими устройствами в сети, обеспечивая бесперебойную связь.
Процесс коммуникации
Процесс связи между 6-осевым роботом-укладчиком паллет и системой управления можно разделить на несколько этапов.
Инициализация
На этапе инициализации система управления устанавливает соединение с роботом. Он отправляет серию команд для настройки параметров робота, таких как рабочая скорость, ускорение и количество осей. Затем робот отвечает подтверждающими сообщениями, указывающими, что он получил и принял команды.
Назначение задач
После завершения инициализации система управления назначает роботу задачи. Эти задачи могут включать в себя укладку конкретных продуктов на поддоны, перемещение объектов в определенное место или выполнение серии сложных движений. Система управления отправляет инструкции задачи роботу, который затем обрабатывает информацию и готовится выполнить задачу.
Обмен данными
Выполняя задачу, робот постоянно обменивается данными с системой управления. Эти данные могут включать положение робота, состояние его осей и любые показания датчиков. Система управления использует эти данные для контроля работы робота и внесения корректировок при необходимости. Например, если робот сталкивается с препятствием, он может отправить сигнал в систему управления, которая затем выдаст новый набор инструкций, чтобы избежать препятствия.
Завершение задачи
После того, как робот выполнил задачу, он отправляет сигнал о завершении в систему управления. Затем система управления может проверить результаты и решить, следует ли назначить другую задачу или инициировать последовательность остановок.
Интеграция с другими системами
6-осевой робот-укладчик часто интегрируется с другими промышленными системами, такими как конвейерные ленты, датчики и интерфейсы «человек-машина» (HMI). Связь между роботом и этими системами важна для общей эффективности производственной линии.
Например, при интеграции с конвейерной лентой роботу необходимо взаимодействовать с конвейерной системой для синхронизации своих движений. Система управления координирует скорость и время конвейерной ленты и робота, чтобы обеспечить плавный поток материалов.
Кроме того, датчики играют решающую роль в работе 6-осевого робота-укладчика на поддоны. Они предоставляют в режиме реального времени информацию об окружающей среде, такую как наличие объектов, расстояние до цели и ориентацию продуктов. Робот связывается с датчиками, чтобы получать эту информацию и соответствующим образом корректировать свои движения.
Преимущества эффективного общения
Эффективная связь между 6-осевым роботом-укладчиком паллет и системой управления дает ряд преимуществ.
Повышенная эффективность
Когда робот и система управления взаимодействуют друг с другом без проблем, робот может выполнять задачи более эффективно. Он может двигаться быстро и точно, сокращая время цикла и повышая общую производительность производственной линии.
Повышенная безопасность
Правильная связь гарантирует безопасную работу робота. Система управления может отслеживать движения робота и вмешиваться в случае потенциальной угрозы безопасности. Например, если робот вот-вот столкнется с каким-либо объектом, система управления может послать сигнал остановки, чтобы предотвратить столкновение.
Гибкость
Эффективная связь обеспечивает большую гибкость в работе робота. Система управления может легко перенастроить задачи и настройки робота, позволяя ему адаптироваться к меняющимся требованиям производства.
Другие похожие роботы в нашем портфолио
В дополнение к нашему6-осевой робот-паллетизатор, мы также предлагаем ряд других промышленных роботов. НашМини-промышленный робот-манипуляторпредставляет собой компактное и универсальное решение для небольших предприятий. Он прост в установке и эксплуатации, что делает его пригодным для лабораторий, мастерских и небольших производственных предприятий.
Наш4-осевой робот для выбора и размещенияпредназначен для высокоскоростных операций захвата и размещения. Он обеспечивает превосходную повторяемость и точность, что делает его идеальным для таких применений, как сборка и упаковка электроники.
Заключение
В заключение отметим, что связь между 6-осевым роботом-укладчиком паллет и системой управления представляет собой сложный, но важный процесс. Понимая используемые каналы связи, протоколы и процессы, мы можем гарантировать, что робот будет работать эффективно, безопасно и с гибкостью, необходимой современным отраслям.
Если вы хотите узнать больше о наших 6-осевых роботах-укладчиках паллет или других промышленных роботах из нашего портфолио, мы приглашаем вас связаться с нами для подробного обсуждения. Наша команда экспертов готова помочь вам найти лучшее решение для ваших конкретных потребностей. Давайте работать вместе, чтобы вывести вашу промышленную автоматизацию на новый уровень.
Ссылки
- «Справочник по промышленной автоматизации», John Wiley & Sons
- «Робототехника: моделирование, планирование и управление», Спрингер.